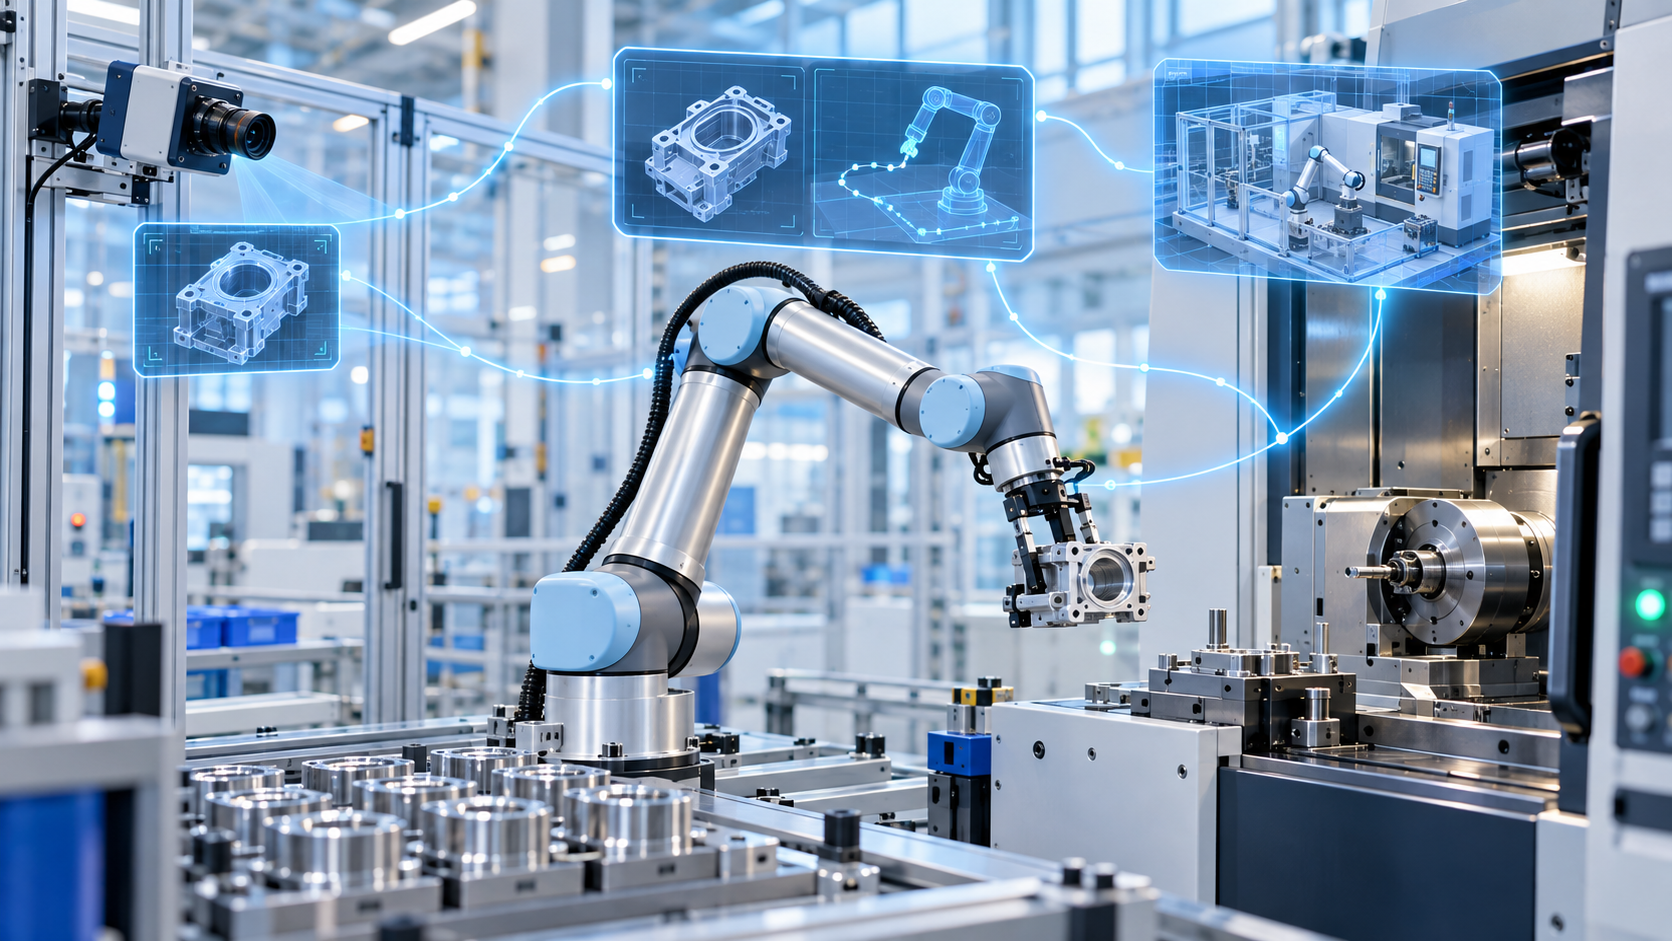
工业机器人最难的部分,通常不是让机械臂“动一下”,而是把视觉、夹具、运动规划、实时控制、现场总线、仿真和产线节拍组织成一个可维护的系统。
Alphabet 旗下工业机器人公司 Intrinsic 在 9 月 22 日宣布开源 Intrinsic Core,并以 Apache 2.0 许可发布在 GitHub。它开源的不是一个单点算法或演示 SDK,而是一套面向工业机器人应用的本地运行时、开发工具和硬件无关实时控制框架。官方同时发布了机床上下料(machine tending)参考方案 OMTS,试图把“从样机到工位”的路径具体化。
这件事值得关注,但不宜简单理解成“Google 把工业机器人操作系统开源了”。更准确的说法是:Intrinsic 正把一层长期由集成商、设备商和项目团队反复建设的软件基础设施,放进一个可复用、可商用修改的开源栈中。
到底开源了什么
Intrinsic Core 的核心组成可以理解为一条从感知到执行的链路:
本地运行时 → 视觉与推理 → 运动/抓取规划 → 实时控制 → 机器人、夹具与现场设备
具体来看,它包含:
- 本地运行时:以预配置的 k3s 容器环境管理进程、调度和状态同步,目标是在 ROS 2 之上提供更稳定、确定的执行层;
- ICON 实时控制与硬件抽象层:把机械臂、夹爪、传感器和现场 I/O 接入统一抽象,使更换部分硬件时不必从头改写驱动;
- 运动与抓取规划:生成避碰轨迹,并根据零件位置和姿态动态完成抓取;
- 感知与边缘推理:标准化相机、点云与模型推理接口,并集成 NVIDIA FoundationPose 的 6DoF 位姿估计能力;
- 原生数字孪生与 SDK:让场景、运动学模型和应用能力在仿真与现场执行之间保持同一套表达。
它与 ROS 2 互操作,而不是试图替代 ROS。Open Source Robotics Alliance 将这一方向称为一类新的 ROS 发行版:在 ROS、Gazebo、ros-controls 等通用组件之上,提供面向特定行业场景的“有立场的”软件组合。
为什么机床上下料参考方案很关键
开源仓库里最有价值的并不只是 Core 本身,还包括 OMTS(Open Machine Tending Solution)。它把一个真实工位拆成可运行的部件:机器人、夹爪、相机、CNC 围栏、场景模型、位姿估计、行为树和控制指令。
这比一个抓取 Demo 更接近工厂的真实问题:机器人需要看见散放零件、识别其 6DoF 位姿、避开夹具和机床、开关门、操作卡盘,并在节拍里稳定循环。
不过,OMTS 的文档也提醒了一个常被忽略的事实:这仍是一套工程软件,而不是“即装即用的机器人”。其参考环境要求 x86-64 主机、Ubuntu 与 ROS 2,视觉/机器学习工作负载建议使用 NVIDIA RTX GPU,并需要单独的实时控制器与相机网络。真正进入工厂后,安全回路、风险评估、设备认证、末端工具、异常恢复、现场网络与持续运维仍要由项目方负责。
它会改变谁的价值链
工业机器人长期存在一个重复成本:每部署一套新工位,团队都要重新打通硬件驱动、坐标系、碰撞模型、视觉管线、规划器与控制接口。开源且宽松的 Apache 2.0 许可,可能让这层“底座”逐渐标准化。
这会带来三种变化:
- 集成门槛下降,但交付标准提高。 能力模块变得可复用后,客户会更关注上线时间、稳定性、异常处理和单位工位成本,而不是谁从零写了更多驱动。
- 硬件绑定可能被削弱。 如果硬件抽象层和运动接口足够成熟,机械臂、夹具、相机更可能按性能、可得性和服务能力被替换;但这取决于各厂商是否真正补齐驱动与认证。
- 竞争向“技能、数据与现场知识”上移。 未来更稀缺的不是一个通用控制接口,而是可验证的行业技能包:面向特定零件的视觉数据、夹具与工艺参数、失败恢复策略、数字孪生标定和可量化的节拍/良率。
开源不等于所有依赖都免费、所有产线都可直接商用
这是看这条新闻时最需要保留的判断。Intrinsic Core 的代码是 Apache 2.0;但参考方案中使用的 FoundationPose 模型权重并不随仓库分发,使用时需要从 NVIDIA 下载并接受其单独许可。更重要的是,工业现场的安全与责任边界不会因为软件开源而消失。
因此,对制造企业而言,合理的切入方式不是立刻替换现有控制系统,而是先在一个边界清晰的工位做验证:例如机床上下料、分拣、质检后取放或标准化装配。重点测量三件事:异常零件与遮挡下的成功率、换型后的重新标定时间,以及从仿真到现场的调试成本。
值得持续跟踪的信号
Intrinsic Core 是否会成为真正的工业机器人基础层,接下来要看四类证据:支持硬件的数量与质量、第三方技能/资产生态是否增长、OMTS 这类参考方案是否被复用到更多场景,以及真实产线中对安全、确定性和长期维护的验证结果。
工业机器人行业不会因为一个开源项目立刻“软件化”。但 Intrinsic 的动作已经明确了一条路线:机器人软件的下一轮竞争,正在从封闭控制器与单项目集成,转向可组合的运行时、开放接口和可复制的行业应用。
官方公告: Intrinsic:Introducing Intrinsic Core
源码与架构: GitHub:intrinsic-ai/intrinsic-core